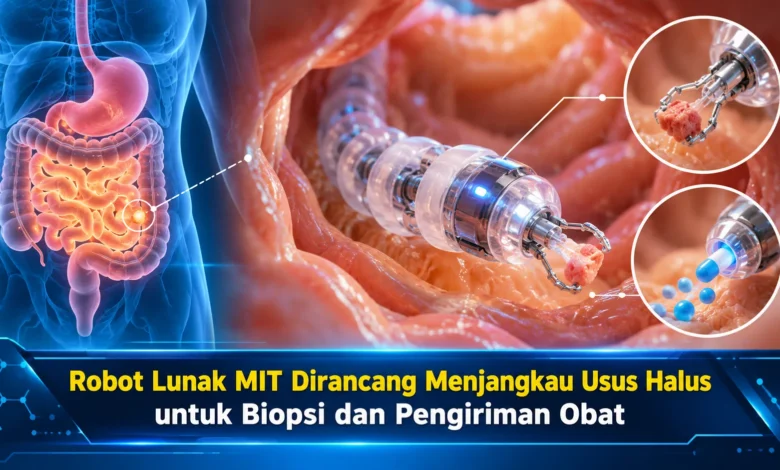
Peneliti Massachusetts Institute of Technology (MIT) mengembangkan robot lunak yang dirancang untuk menjelajahi usus halus dan membantu prosedur medis seperti biopsi, pencitraan, serta pengiriman obat. Inovasi yang diumumkan pada 28 Oktober 2026 ini terinspirasi dari gerakan ular dan struktur sisiknya yang mampu mencengkeram permukaan licin. Robot bernama BIOSENTER tersebut berhasil bergerak sekitar dua meter melalui usus halus dalam pengujian praklinis pada hewan. Perkembangan ini menjadi langkah menarik dalam industri TEKNOLOGI kesehatan karena menawarkan pendekatan baru untuk menjangkau bagian sistem pencernaan yang selama ini sulit diperiksa menggunakan peralatan endoskopi konvensional.
Teknologi Robot Medis MIT Membuka Peluang Pemeriksaan Pencernaan
Para insinyur di Massachusetts Institute of Technology mendemonstrasikan kemampuan robot lunak bernama BIOSENTER yang dikembangkan agar dapat bergerak melalui saluran pencernaan. Perangkat tersebut menggunakan struktur fleksibel untuk menyesuaikan gerakan dengan jalur usus. Penelitian ini menjadi bagian dari studi yang diterbitkan Science Robotics. Dengan memanfaatkan prinsip robotika lunak, peneliti mengembangkan teknologi untuk membantu dokter menjangkau area sulit. Namun demikian, perangkat ini belum menjadi alat pemeriksaan rutin pada manusia.
Pengembangan BIOSENTER melibatkan peneliti robotika serta tenaga ahli bidang medis. Giovanni Traverso dari MIT memimpin arah pengembangan sebagai peneliti senior. Dalam tim penelitian, Binbin Ying, Ahmad Mujtaba Jebran, dan Sahab Babaee menjadi bagian penting dari kelompok peneliti. Tujuan utama proyek ini adalah mengembangkan metode pemeriksaan saluran pencernaan. Bagian sistem pencernaan ini memiliki panjang lebih dari enam meter pada orang dewasa. Struktur organ yang kompleks ini membutuhkan alat yang dapat bergerak secara hati-hati.
Cara Kerja BIOSENTER Menggunakan Aktuator Lunak
Karakteristik penting robot lunak MIT adalah pemanfaatan prinsip lokomosi berdasarkan gerakan ular. Dalam pergerakannya, robot dirancang untuk melakukan gerakan maju serta berbelok. Kemampuan tersebut didukung mekanisme aktuasi pneumatik. Setiap aktuator menggunakan empat saluran pneumatik. Berkat perubahan jumlah udara dalam kompartemen, operator mampu mengatur pergerakan robot. Sistem pengendalian fleksibel ini mendukung navigasi di ruang pencernaan yang sempit.
Selain aktuator utama, BIOSENTER menggunakan segmen pengembang di kedua ujungnya. Komponen penambat ini menggunakan siklus pengisian serta pengosongan udara. Ketika salah satu bagian mencengkeram permukaan, bagian lainnya berpeluang mengikuti gerakan berikutnya. Setelah posisi berubah, sistem mengatur kembali segmen penambat agar robot dapat melanjutkan gerakan. Mekanisme lokomosi bergantian ini membantu membangun traksi tanpa dorongan berlebihan. Tujuan desain tersebut adalah membatasi tekanan berlebih pada dinding organ.
Teknologi Kirigami Membantu Robot Mencengkeram Permukaan Licin
Lapisan mukosa pada saluran pencernaan menawarkan permukaan dengan tingkat gesekan relatif rendah. Karakteristik jaringan ini memerlukan mekanisme khusus untuk menciptakan traksi. Sebagai solusi terhadap keterbatasan tersebut, tim MIT memanfaatkan teknik pemotongan dan pelipatan material. Pendekatan desain kirigami memungkinkan permukaan datar berubah menjadi bentuk tiga dimensi. Pada rancangan robot tersebut, lapisan berada dalam keadaan terlipat ketika belum mengembang. Ketika balon mengembang, tonjolan kecil terbentuk menjadi struktur tiga dimensi.
Struktur permukaan yang muncul membantu menghasilkan gaya gesek pada lapisan mukosa usus. Mekanisme tersebut terinspirasi dari fungsi sisik ular saat bergerak. Melalui peningkatan traksi setempat, robot dirancang untuk mengurangi kebutuhan tarikan besar. Meski mekanismenya telah didemonstrasikan, penggunaan pada manusia belum dapat dianggap aman secara klinis tanpa penelitian tambahan. Faktor seperti tekanan kontak menjadi perhatian pada pengembangan selanjutnya. Berkat pengujian lanjutan yang tepat, teknologi kirigami menawarkan inspirasi bagi desain alat yang berinteraksi dengan jaringan lunak.
Potensi Robot Endoskopi untuk Diagnosis dan Terapi Pencernaan
Selain mampu bergerak melalui usus, BIOSENTER menyediakan ruang untuk komponen intervensi medis. Fitur dasar yang tersedia adalah kamera untuk pengambilan gambar. Berkat kemampuan visualisasi, operator mampu memperoleh informasi visual dari area pemeriksaan. Sistem pengamatan tersebut mendukung pemeriksaan bagian yang mencurigakan, seperti polip berukuran kecil. Selain itu, robot dilengkapi perangkat pengambilan jaringan. Sampel tersebut berpotensi membantu analisis penyakit.
Fitur penyaluran cairan terapeutik juga melengkapi fungsi pemeriksaan robot. Robot tersebut menyediakan alat untuk menyalurkan cairan yang berpotensi mengirimkan obat secara lokal. Strategi penyaluran cairan terarah dapat menjadi bahan penelitian untuk terapi pencernaan. Dalam kemungkinan penerapan mendatang, dokter berpeluang membutuhkan terapi langsung pada bagian usus. Meski mekanisme penyemprotan sudah diuji, efektivitas pengobatan pada manusia masih membutuhkan penelitian klinis. Oleh sebab itu, fungsi pemberian obat belum menjadi terapi yang tersedia dalam praktik rutin.
Masa Depan Robot Lunak untuk Pemeriksaan Sistem Pencernaan
Dalam pengujian praklinis, tim peneliti mendemonstrasikan perjalanan robot sepanjang kurang lebih 6,5 kaki melalui saluran pencernaan yang diuji. Demonstrasi pergerakan tersebut memperlihatkan potensi navigasi pada struktur usus. Tidak terbatas pada demonstrasi navigasi, peneliti menunjukkan fungsi pengamatan visual, mekanisme biopsi, dan kemampuan pengiriman zat. Pengujian beberapa fungsi sekaligus menjadi bukti awal kelayakan rancangan. Walaupun penelitian memperlihatkan kemajuan, jarak dua meter belum mencakup seluruh panjang usus halus manusia.
Pengembangan BIOSENTER membutuhkan evaluasi lanjutan sebelum penggunaan klinis. Prioritas penelitian berikutnya adalah peningkatan ketepatan pengoperasian robot. Struktur anatomis usus kecil menunjukkan banyak tikungan dan lipatan. Bentuk organ yang dinamis menuntut kemampuan navigasi yang stabil. Selain itu, peneliti perlu mengevaluasi dampak kontak dengan jaringan. Evaluasi risiko medis harus dilakukan sebelum perangkat dipakai pada pasien. Dengan penelitian tambahan, BIOSENTER berpotensi berkembang menjadi alat bantu pemeriksaan.
Pada pelayanan gastroenterologi, dokter memanfaatkan teknik enteroskopi balon ganda. Prosedur tersebut memerlukan manipulasi balon agar enteroskop dapat bergerak melalui usus. Meski memiliki kegunaan klinis penting, teknik tersebut memerlukan pengoperasian yang terlatih. Pendekatan enteroskopi berbantuan robot diharapkan membantu mengurangi beban pengoperasian. Meski konsep robotika menawarkan peluang, belum ada bukti bahwa prototipe ini sudah memberikan hasil pasien yang lebih baik. Penilaian manfaat klinis itu baru dapat dilakukan melalui penelitian lanjutan.
Inovasi Robotika Lunak Mendukung Masa Depan Pemeriksaan Usus Halus
Terobosan robot endoskopi terinspirasi ular menawarkan arah penelitian menarik bagi dunia kesehatan. Melalui kombinasi aktuator lunak, permukaan khusus yang membantu mencengkeram jaringan, serta alat pencitraan dan biopsi, robot ini memperlihatkan potensi penggunaan pada prosedur endoskopi. Hasil navigasi kurang lebih 6,5 kaki pada studi hewan menunjukkan kemajuan penting dalam pengembangan prototipe. Namun demikian, BIOSENTER belum siap digunakan sebagai prosedur rutin pada manusia. Inovasi robotika kesehatan tersebut berpotensi membantu pengembangan prosedur yang lebih terarah. Menurut Anda, apakah pengembangan robotika terinspirasi alam mampu memperbaiki prosedur kesehatan? Bagikan pandangan Anda mengenai masa depan robot medis.